


Chi è lu ridutturi RV robot cullabburativu?
Nu ridutturi di robot cullabburativu RV (Rotate Vector) è n'unità di riduzzioni chianitaria cicloidali cumpatta e liggiera uttimizzata pi junciuti di cobot, ca duna na dinsità di turcenti auta, na riazzioni vicinu a zeru e na guidabbilità di ritornu liscia nta nu supportu nicu e vasciu. umani-abbisognu di cobot upirazzioni vicini.
Struttura
L'unità sigui lu principiu di pruggettazzioni standard RV: nu nzemi di ngranaggi chianitari a stadiu di nput-spurta l'archi eccèntrici ca ròtunu li dischi cicluidali contra li pin di l'ingranaggi a aneḍḍu fissu, cu li pin di nisciuta ca cummèrtunu lu muvimentu eccèntricu dî dischi nta n'uscita rutazziunali liscia e a prupurzioni àuta. Li virsiuna spicìfichi di Cobot enfatizzanu nu prufilu di custodia cchiù suttili e liggiru, sinsura ntigrati di turcenti o di forza ntâ flànca di uscita pi rilevari li cullisiuni, e na frizzioni nterna ridutta pi cunsentiri nu feedback di forza cchiù lisciu e nu cuntrollu di muvimentu cumpatibbili.
Cunsidirazzioni di silizzioni
Li fattura chiavi nchiùjinu lu rapportu di riduzzioni, la rigidizza tursionali, la riazzioni (di sòlitu sutta 1 arcu -minutu), la turcenti di fermata nominali/piccu/emergenza{2}}, lu càrricu di mumentu ammissibbili, li vìnculi di pisu e grannizza (crìtichi pâ dinàmica dû vrazzu dû cobbot), l'efficienza e la carattirìstichi dû ritornu. Siccomu li cobot spissu òpranu ‘n modi cuntrullati o cunfurmi, la frizziuni vascia e nu cumportamentu torsionali prividìbbili sunnu criteri di silizziuni assái mpurtanti.
Applicazzioni
Li riduttura RV cullabburativi dî robot vennu usati ntê giunturi dî vrazza dî robot, ntê stazzioni di muntaggiu cullabburativu dî robot umani, ntê sistemi di pick-e postu, ntê cobot di ispezzioni dâ qualità e ntê cèlluli di automazziuni liggeri unni la sicurizza, la chiusura cumpatta, la chiusura cumpatta e la pricisiuni sunnu funnamintali.
Cunsidirazzioni di stallazzioni
È nicissariu n’allineamentu pricisu ntra l’input dû muturi e dû ridutturi pi evitari càrricu eccèntricu e ondulazzioni di turcenti ca putissiru ntirfiriri cu l’accuratizza dû rilevamentu dâ forza-. Li bulloni dâ flànca di uscita hannu a èssiri turciati ‘n manera uniformi nta nu schema ncruciatu. Li stallatura avissiru a virificari la calibrazzioni dû sinsuri (si ntigratu) doppu lu muntaggiu, cunfirmari ca la riazzioni e la liscia suddisfanu li standard di sicurizza dû cobot, e cuntrullari li limiti di lubrificazzioni e càrricu prima di mettiri 'n funziunamentu.
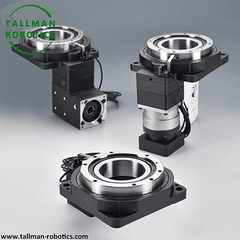
Ccà, prisintamu li nostri riduttura RV siriali SC di TallMan Robotics, si ponnu vìdiri fogghi di dati, mmàggini di pruduzzioni, vìdiu comu si vidi appressu:

Puru Siate li benvenuti pi taliari cchiù pruggetti o visitari la nostra gallerìa di vìdiu di Youtube: https://www.youtube.com/@tallmanrobotics
|
RV-Seria SC: Cambioni cicloidali di tipu cavu a flànca d'ingressu |
|
|
|
|
|
|
||||


FAQ:
1. Quali è lu liveḍḍu di prutizzioni (liveḍḍu IP) di stu ridutturi RV robot cullabburativu?
Lu liveḍḍu IP valuta lu cambio contra l'ingressu di sòlidi e liquidi. La prima cifra riprisenta la prutizzioni dâ pruvulazzu. La sicunna cifra rapprisenta la prutizzioni di l'acqua. Li ridduttura RV di sòlitu arrivanu a IP65 o cchiù auti. IP65 significa sigillatura cumpleta dâ pruvulazzu e prutizzioni contra li getti d'acqua.
2. Stu ridutturi RV robot cullabburativu pò èssiri usatu nta ammienti umidi e pruvulazzi?
Iè, cu na silizzioni apprupriata di valutazzioni IP. L'unità IP65 risistunu efficacimenti ê cunnizzioni umidi e pruvulazzi. La giusta sigillatura evita l'umidità e l'ingressu di particeddi. Li rivestimenti esterni di prutizzioni contra la curruzzioni aumentunu la durabbilità. Lu mantinimentu rigulari dê sigilli garantisci na prutizzioni cuntinua.
3. Quali è lu pisu e la grannizza dû stissu Ridutturi RV Robot Cullabburativu?
Lu pisu e la grannizza càncianu ‘n basi ô mudeḍḍu e â prupurzioni di riduzzioni. furnimu disegni diminziunali dittagghiati e spicificazzioni di massa. Li valutazzioni di turcenti cchiù granni giniralmenti aumentunu la grannizza e lu pisu. Li pruggetti cumpatti ottimizzanu lu spazziu pi applicazziuni rubbòtichi. Scegghiri ‘n basi ô spazziu di muntaggiu dispunìbbili e â capacità di càrricu.
4. Quali impattu havi ncapu lu tassu di càrricu dî vrazza dî robot?
Lu pisu dû cambio dû ridutturi RV dû robot cullabburativu s’agghiunci â massa tutali dû vrazzu dû robot. Li cambi cchiù pisanti arridùciunu la capacità di caricu utili dû vrazzu. Na ntirzia cchiù auta dâ massa dû cambio nfruenza la risposta dinàmica. Li pruggetti cumpatti e liggeri massimizzanu lu caricu utili disponìbbili. La silizziuni curretta equilibbra la forza cchî vinculi di pisu.
5. Hai la capacità di risistiri a l’impattu e a li scossi?
Lu ridutturi RV robot cullabburativu havi na custruzzioni robusta pi risistenza a l'impattu. Lu disignu manija li càrrichi di turcenti di piccu e di firmata d'emergenza. Li cuscinetti rìggidi e li custodii rìggidi assorbunu li forzi di scossa. L'impattu ripititivu eccessivu arridduci ancora la durata dâ vita. Scegghiri na capacità di turcenti cchiù auta pi applicazzioni di mpattu forti.
Tag caudi: ridutturi di robot cullabburativu rv, Cina cullabburativu ridutturi di robot rv pruduttura, furnitura, fabbrica


